数字孪生可视化平台和物理AI的区别?定位、能力与选型解析
2026-09-22 10:35:02阅读 2
数字孪生可视化平台负责把物理世界实时映射到数字空间,让人看得见、查得到;物理AI负责让AI在物理规律约束下理解、推理并执行动作。两者不是替代关系,而是处在不同层级。本文从定义、核心能力、技术栈、集成方式和选型建议展开对比。🔍
一、先看结论:两者处在不同层级
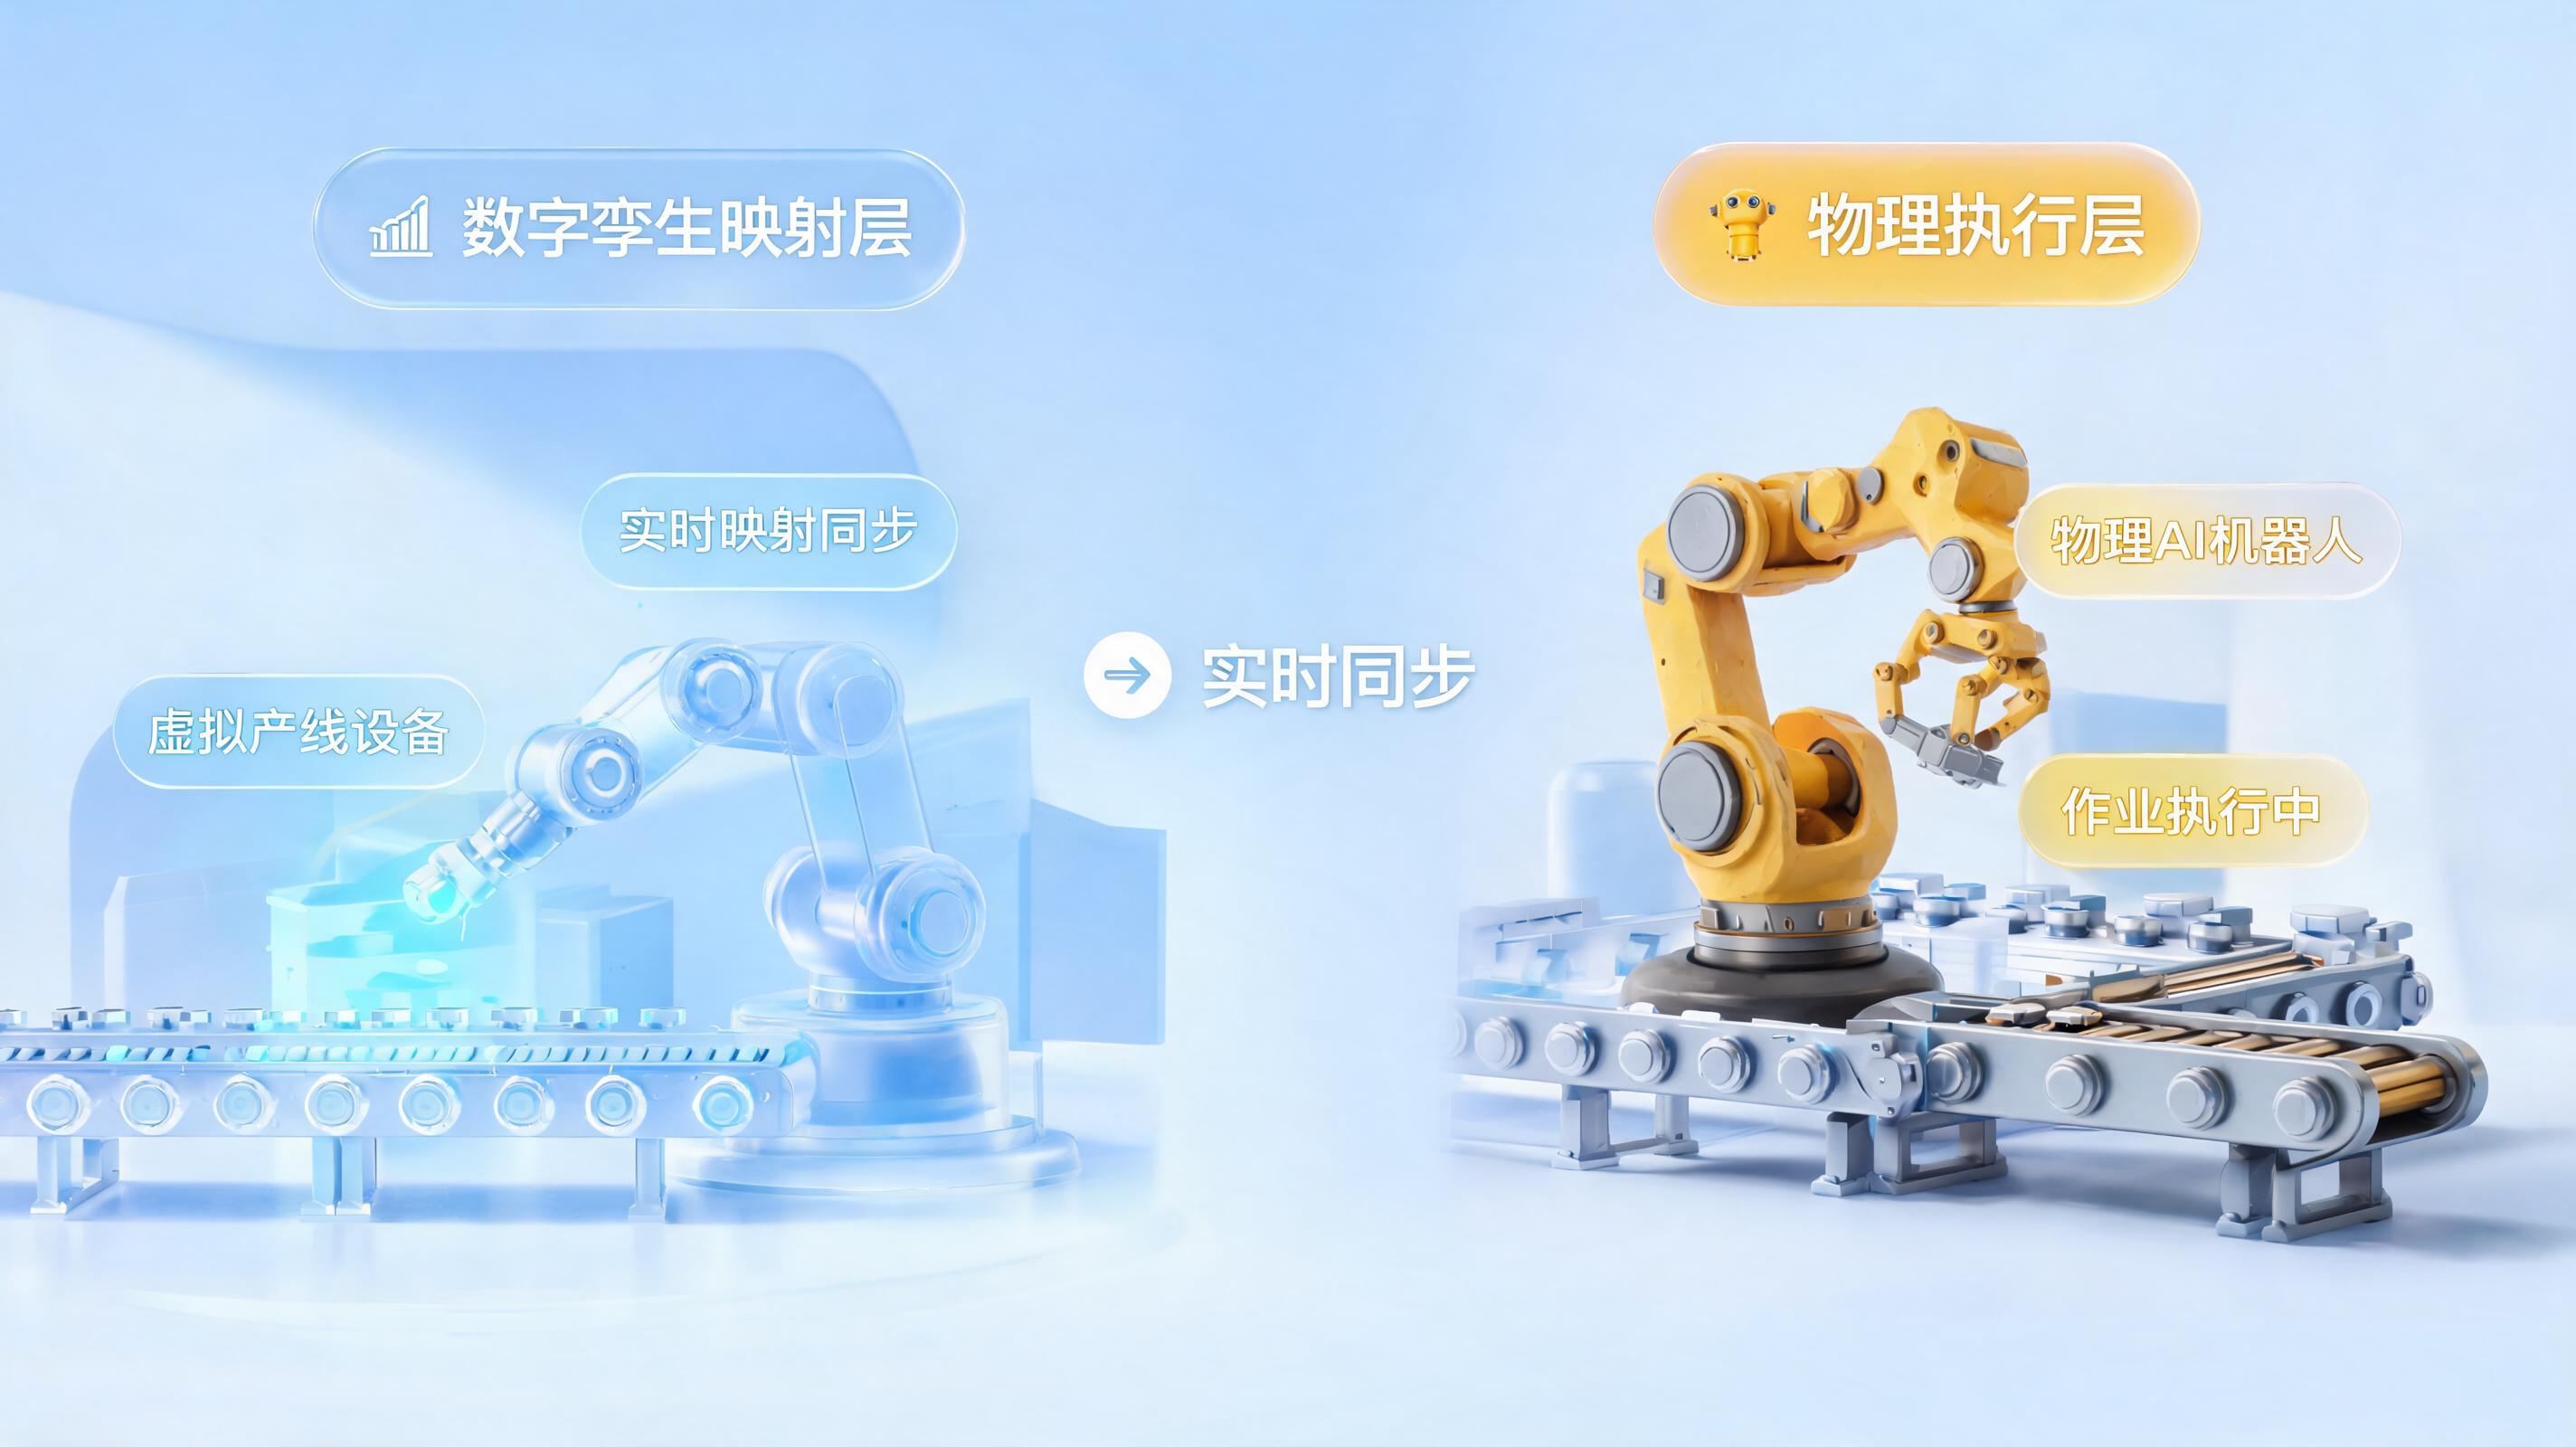
数字孪生可视化平台回答的是“物理世界现在怎么样”,物理AI回答的是“AI怎么在物理世界里行动”。
可以这样理解:
- 数字孪生是“现在的镜子”:如实反映设备状态、产线运行、环境参数,但不具备自主决策和行动能力。
- 物理AI是“行动的大脑”:在理解物理规律的基础上,通过机器人、车辆、执行器等设备在真实世界中感知、推理、行动并反馈。
两者可以协同:数字孪生为物理AI提供训练环境和实时数据输入,物理AI为数字孪生赋予预测和决策能力。
二、核心定位对比
| 维度 | 数字孪生可视化平台 | 物理AI |
|---|---|---|
| 核心问题 | 物理世界现在怎么样? | AI怎么在物理世界里行动? |
| 定位层级 | 实时映射层 | 行动层 |
| 输出结果 | 可视化状态、告警、报表 | 动作指令、控制策略、驾驶决策 |
| 与物理世界的关系 | 数据同步(读) | 行动耦合(读写) |
| 核心指标 | 延迟、完整率、渲染帧率 | 任务成功率、安全性、泛化能力 |
三、数字孪生可视化平台的核心能力
数字孪生可视化平台侧重“看”和“查”:
- 三维场景渲染:通过
Unity、Unreal Engine或Three.js呈现设备、产线和园区的三维模型。 - 实时数据叠加:将
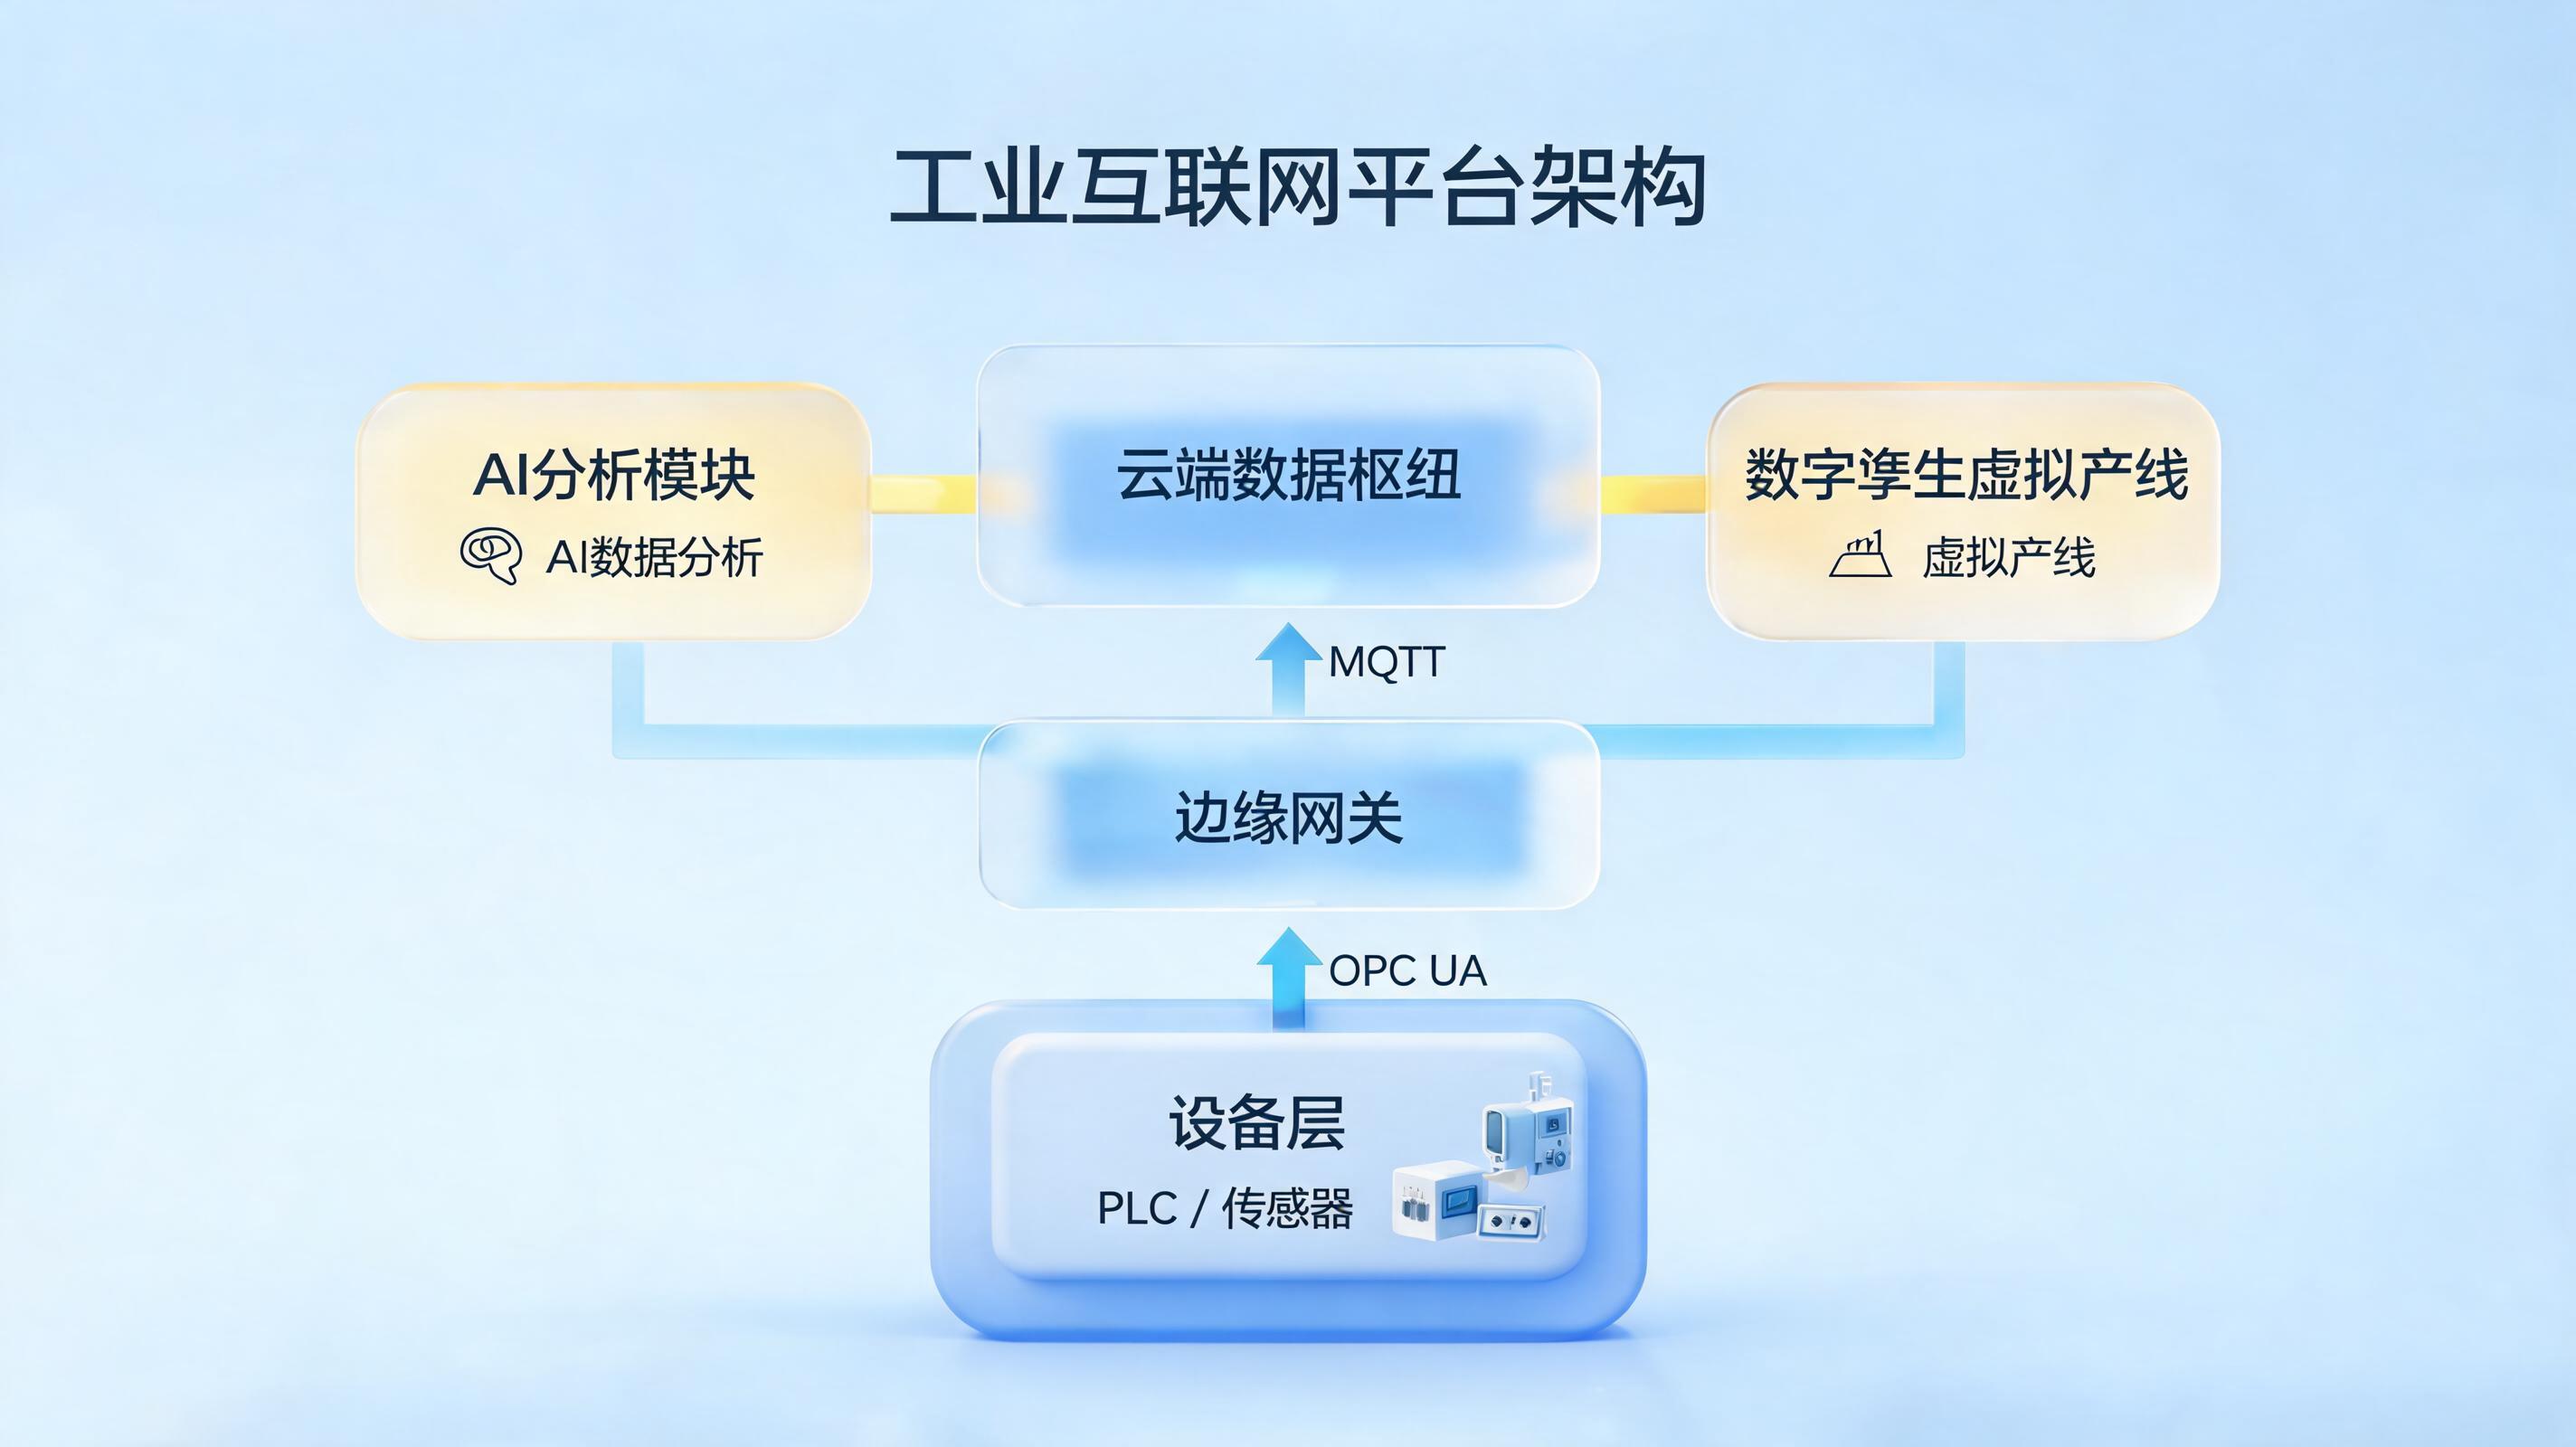
OPC UA、MQTT、REST API采集的数据映射到三维场景。 - 状态监控与告警:设备异常时高亮显示,触发通知。
- 历史回溯与对比:查看参数变化曲线和维保记录。
典型接口:
- 设备接入:
opc.tcp://gateway.example.com:4840 - 状态上报:
POST https://api.example.com/v1/twin/state - 健康检查:
https://api.example.com/healthz
联调命令:
curl -I https://api.example.com/healthz确认返回 200,并检查证书有效期与链路延迟。
四、物理AI的核心能力
物理AI侧重“做”和“反馈”:
- 物理规律理解:掌握重力、摩擦、材料特性等物理约束。
- 感知-推理-行动-反馈闭环:从传感器获取环境数据,推理后生成动作指令,执行后根据反馈持续调整。
- 仿真训练与Sim-to-Real:在数字孪生环境中反复练习,再将模型部署到真实设备。
- 动态适应:面对开放、不确定的环境时能泛化适应,而非只执行固定程序。
典型工具链:
- 仿真训练平台:
NVIDIA Isaac Sim、Isaac Lab - 渲染与孪生构建:
NVIDIA Omniverse、OpenUSD - 模型部署:机器人控制器、自动驾驶计算平台
五、技术栈差异
数字孪生可视化平台的技术栈:
- 渲染引擎:
Unreal Engine 5、Unity、Three.js - 数据协议:
OPC UA 4840、MQTT 8883、HTTPS 443 - 数据集成:
REST API、Kafka、数据库直读
物理AI的技术栈:
- 物理仿真:
Isaac Sim、MuJoCo、Genesis - 基础模型:
NVIDIA Cosmos(世界基础模型) - 训练框架:强化学习、模仿学习、Sim-to-Real迁移
- 部署目标:机器人本体、自动驾驶域控制器、边缘计算设备
六、应用场景对比
数字孪生可视化平台的典型场景:
- 工厂产线监控大屏
- 园区能耗与安防管理
- 基础设施运行状态展示
物理AI的典型场景:
- 机器人抓取与装配
- 自动驾驶路径规划与决策
- 仓储物流自主搬运
案例参考:ABB机器人与英伟达联合发布的Sim2Real数字孪生虚实闭环工站,在虚拟环境中高保真复刻产品模型、机器人、视觉系统与站体行为,利用数字孪生体生成海量合成图像数据对视觉AI模型进行预训练,再将训练好的模型部署到真实机器人上。
七、两者的协同与集成
数字孪生和物理AI不是二选一,实践中常组合使用:
- 数字孪生为物理AI提供训练场:高保真仿真环境用于安全、可重复、大规模的模型训练。
- 物理AI为数字孪生赋予决策能力:将孪生从“实时镜像”升级为“可计算、可推演、可干预”的决策系统。
- 数据闭环:物理AI在真实环境中的执行结果反馈回数字孪生,持续校正模型。
集成时的数据链路示例:
# 孪生环境推送训练数据
POST https://api.example.com/v1/twin/state

# 物理AI下发控制指令
POST https://robot.example.com/v1/action

# 实时通道同步
wss://twin.example.com/ws
八、选型建议 🛠️
先回答以下问题,再决定投入方向:
- 只需要“看状态、查数据、做报表”:优先建设数字孪生可视化平台。
- 需要让机器人或设备自主执行任务:需要引入物理AI能力。
- 两者都要:先建数字孪生作为数据底座,再在此基础上叠加物理AI训练和部署。
成本参考:构建能承载物理AI实时推演的数字孪生系统,前期投入远高于传统可视化方案,包括高性能计算集群、物理引擎授权和专业团队。建议从单台设备或单条产线起步,验证后再扩展。
九、检查清单 ✅
- 当前需求是“看”还是“做”?如果是“看”,从数字孪生可视化平台起步。
- 是否需要AI输出动作指令并作用于物理世界?如果是,需要物理AI。
- 是否有高保真仿真环境?物理AI训练依赖数字孪生提供场景。
- 仿真到真实的迁移路径是否已规划?关注
Sim-to-Real的验证流程。 - 安全边界是否明确?物理AI的输出直接影响物理世界,需要权限控制和异常阻断。
- 数据口径是否统一?孪生和物理AI共用设备ID、时间戳和状态码。
- 团队能力是否匹配?物理AI需要机器人、强化学习和物理仿真等多学科能力。
总结
数字孪生可视化平台和物理AI处在不同层级:前者负责实时映射,解决“看得见”的问题;后者负责行动决策,解决“做得到”的问题。两者在物理AI系统中协同——数字孪生提供训练环境和实时数据,物理AI赋予预测和执行能力。选型时先明确当前是“看”的需求还是“做”的需求,再从单点场景起步逐步验证。✅