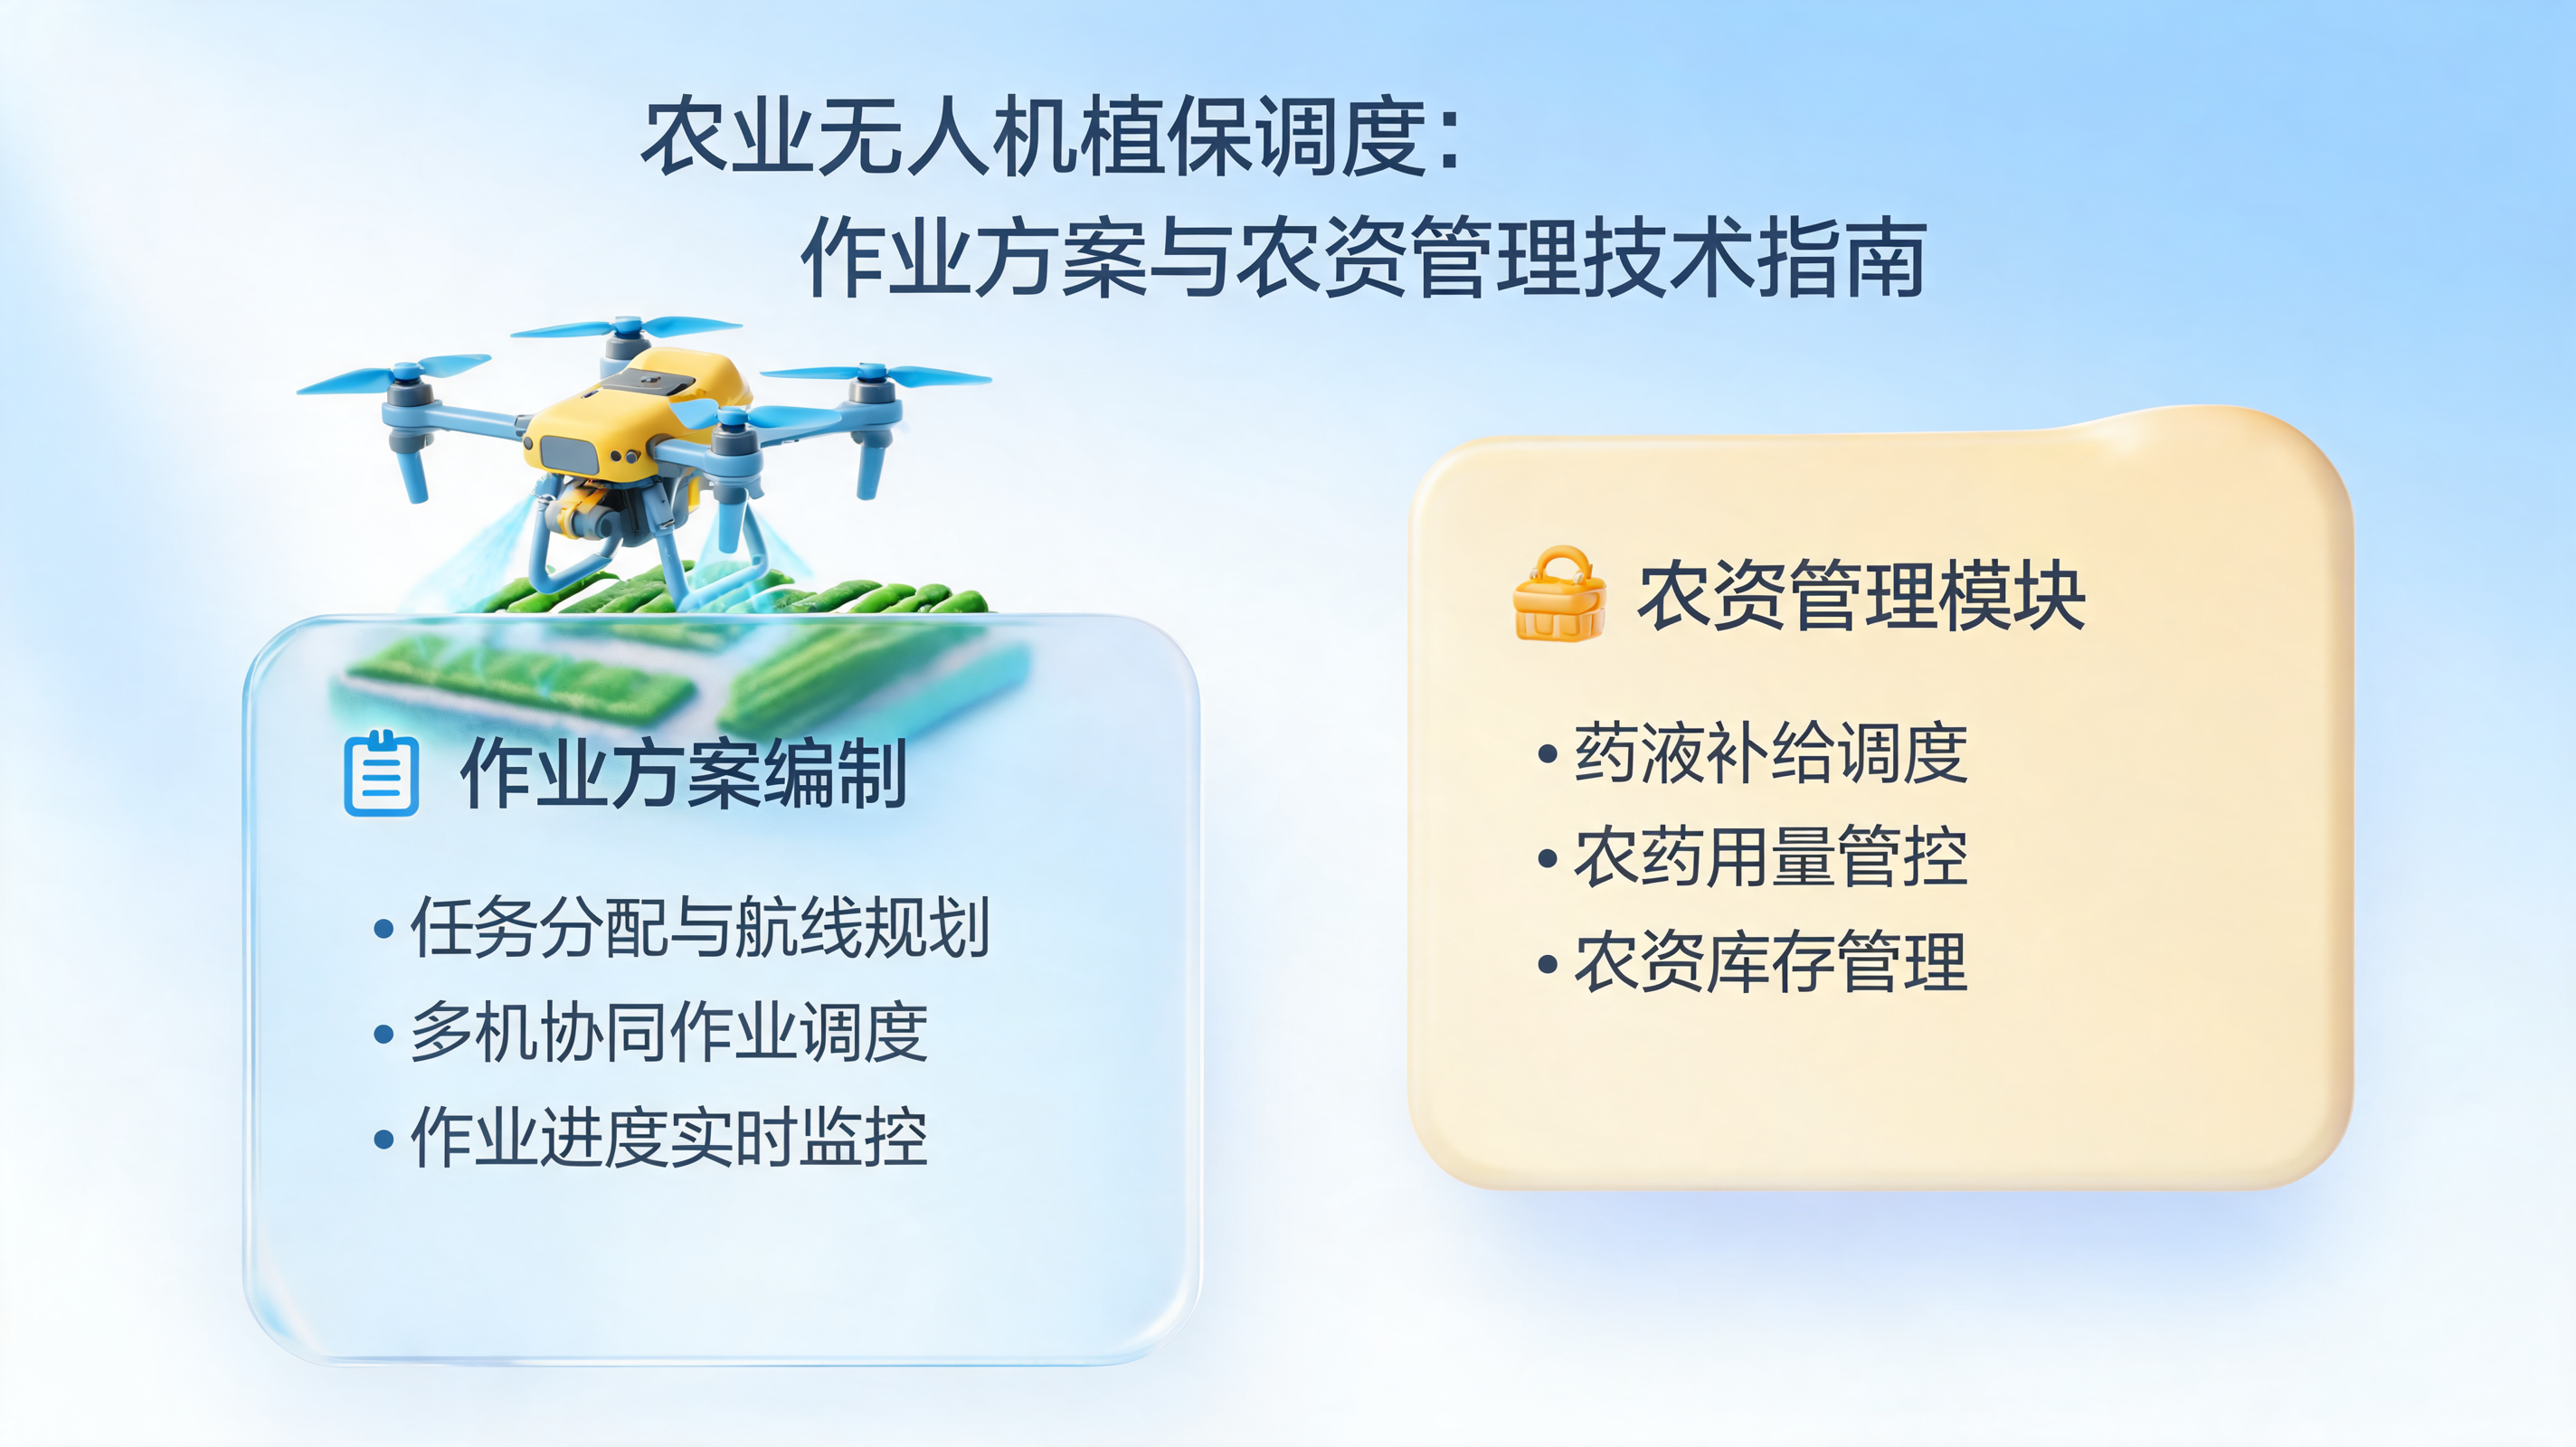
农业无人机植保调度:作业方案与农资管理技术指南
2026-09-17 16:24:02阅读 2
农业无人机植保调度是指通过地面站软件或云端平台,对多架植保无人机进行任务分配、航线规划、药液补给与作业进度协同,核心价值在于提升大面积农田作业效率、减少农药浪费与重复喷洒。本文将从作业方案编制和农资管理两个模块展开,分享可落地的技术流程与配置要点。
一、作业前的地块与环境数据准备
调度前需获取准确的地块边界与障碍物信息。推荐使用 RTK 测绘或手持 GPS 沿田埂走一圈,导出 .kml 或 .geojson 文件。同时记录以下环境参数:
- 风速:持续大于 4 m/s 时不宜作业(易漂移)
- 温度:高于 35℃ 或低于 5℃ 时药效下降
- 湿度:相对湿度低于 40% 需增加抗蒸发助剂
在调度平台中导入地块后,设置安全缓冲区(通常 3~5 米),避开电线杆、养殖塘和居民区。
二、多机协同的航线规划与任务分配
将大田块拆分为若干子区域,每个子区域对应一架无人机的单架次作业范围。常用策略:
- 按田埂自然分割:每架飞机负责一个独立田块,减少交叉。
- 按航线方向并行:所有飞机沿同一方向喷幅,避免漏喷。
- 动态再分配:当某架飞机因药箱容量小提前返航时,调度系统自动将其剩余任务转给已完成任务的飞机。
航线参数示例(以常见 10L 药箱、喷幅 5 米为例):
航高: 3.5 m
航速: 5 m/s
亩用量: 1.2 L
喷幅: 5 m
单架次覆盖: 约 8 亩
注意:航高需根据作物高度调整,苗期 2.5~3 米,成株期 4~5 米。
三、农资管理:药液配制与补给调度
农资管理包括药液浓度计算、混配顺序和补给点设置。
药液配制流程:
- 根据亩用量和地块面积计算总药液量。例如 100 亩 × 1.2 L/亩 = 120 L。
- 采用二次稀释法:先用少量水化开药剂,再补足剩余水量。
- 混配顺序:可湿性粉剂 → 水分散粒剂 → 悬浮剂 → 乳油 → 助剂。
补给点调度:
- 在田块中心或地头设置移动配药车,每 30~40 分钟为返航飞机加药。
- 使用调度软件的“补给提醒”功能,当药箱余量低于 20% 时触发返航。
- 记录每架次实际喷洒面积与用药量,偏差超过 10% 时检查喷头流量。
四、作业中的实时监控与异常处理
调度平台应显示每架飞机的:
- 当前位置与航向
- 剩余药量(通过流量计或超声波液位计)
- 电池电量与电压
- 已作业面积与重复喷洒区域
常见异常与应对:
| 异常 | 可能原因 | 处理 |
|---|---|---|
| 流量突然下降 | 喷头堵塞 | 返航清洗滤网 |
| 航线偏移 | RTK 信号丢失 | 切换至 GPS 模式并降低航速 |
| 电池报警 | 单片电压低于 3.6V | 立即返航更换 |
五、作业后数据归档与农资消耗统计
每架次结束后,导出作业日志(.csv 或 .log),包含时间、经纬度、流量、速度。用于:
- 核算实际亩用量,对比计划值。
- 生成农资消耗报表:药剂名称、总用量、单位面积成本。
- 标记漏喷或重喷区域,安排补喷。
推荐将日志同步至云端数据库,字段示例:
CREATE TABLE spray_log (
  drone_id VARCHAR(16),
  field_id VARCHAR(32),
  start_time DATETIME,
  end_time DATETIME,
  area_mu DECIMAL(6,2),
  chemical_ml INT,
  avg_speed_mps DECIMAL(4,1)
);
六、调度参数速查与常见配置建议
- 通信链路:4G/5G 图传延迟应低于 200 ms,否则改用数传电台。
- RTK 基站:架设在田块制高点,覆盖半径不超过 5 公里。
- 避障雷达:建议开启前向 5 米、下向 3 米。
- 药箱容量匹配:大地块优先选用 20L 以上机型,减少补给次数。
- 电池循环:每块电池使用 150 次后容量下降至 80%,需标记更换。
以上流程可根据实际机型与地块条件调整。建议首次调度时先做 20 亩小范围验证,确认航线、流量和补给节奏后再扩展至全田。