


农险无人机查勘智能体:遥感AI识别+定损清单生成技术指南
农险无人机查勘智能体是一种将无人机航拍、遥感AI识别与自动定损清单生成整合为端到端流程的技术系统,其核心价值在于替代人工翻山越岭的现场查勘,把受灾面积核算与理赔定损从数天压缩到小时级。本文从系统架构、数据采集、AI识别、清单生成到部署要点,逐步说明如何搭建一套可落地的智能体。
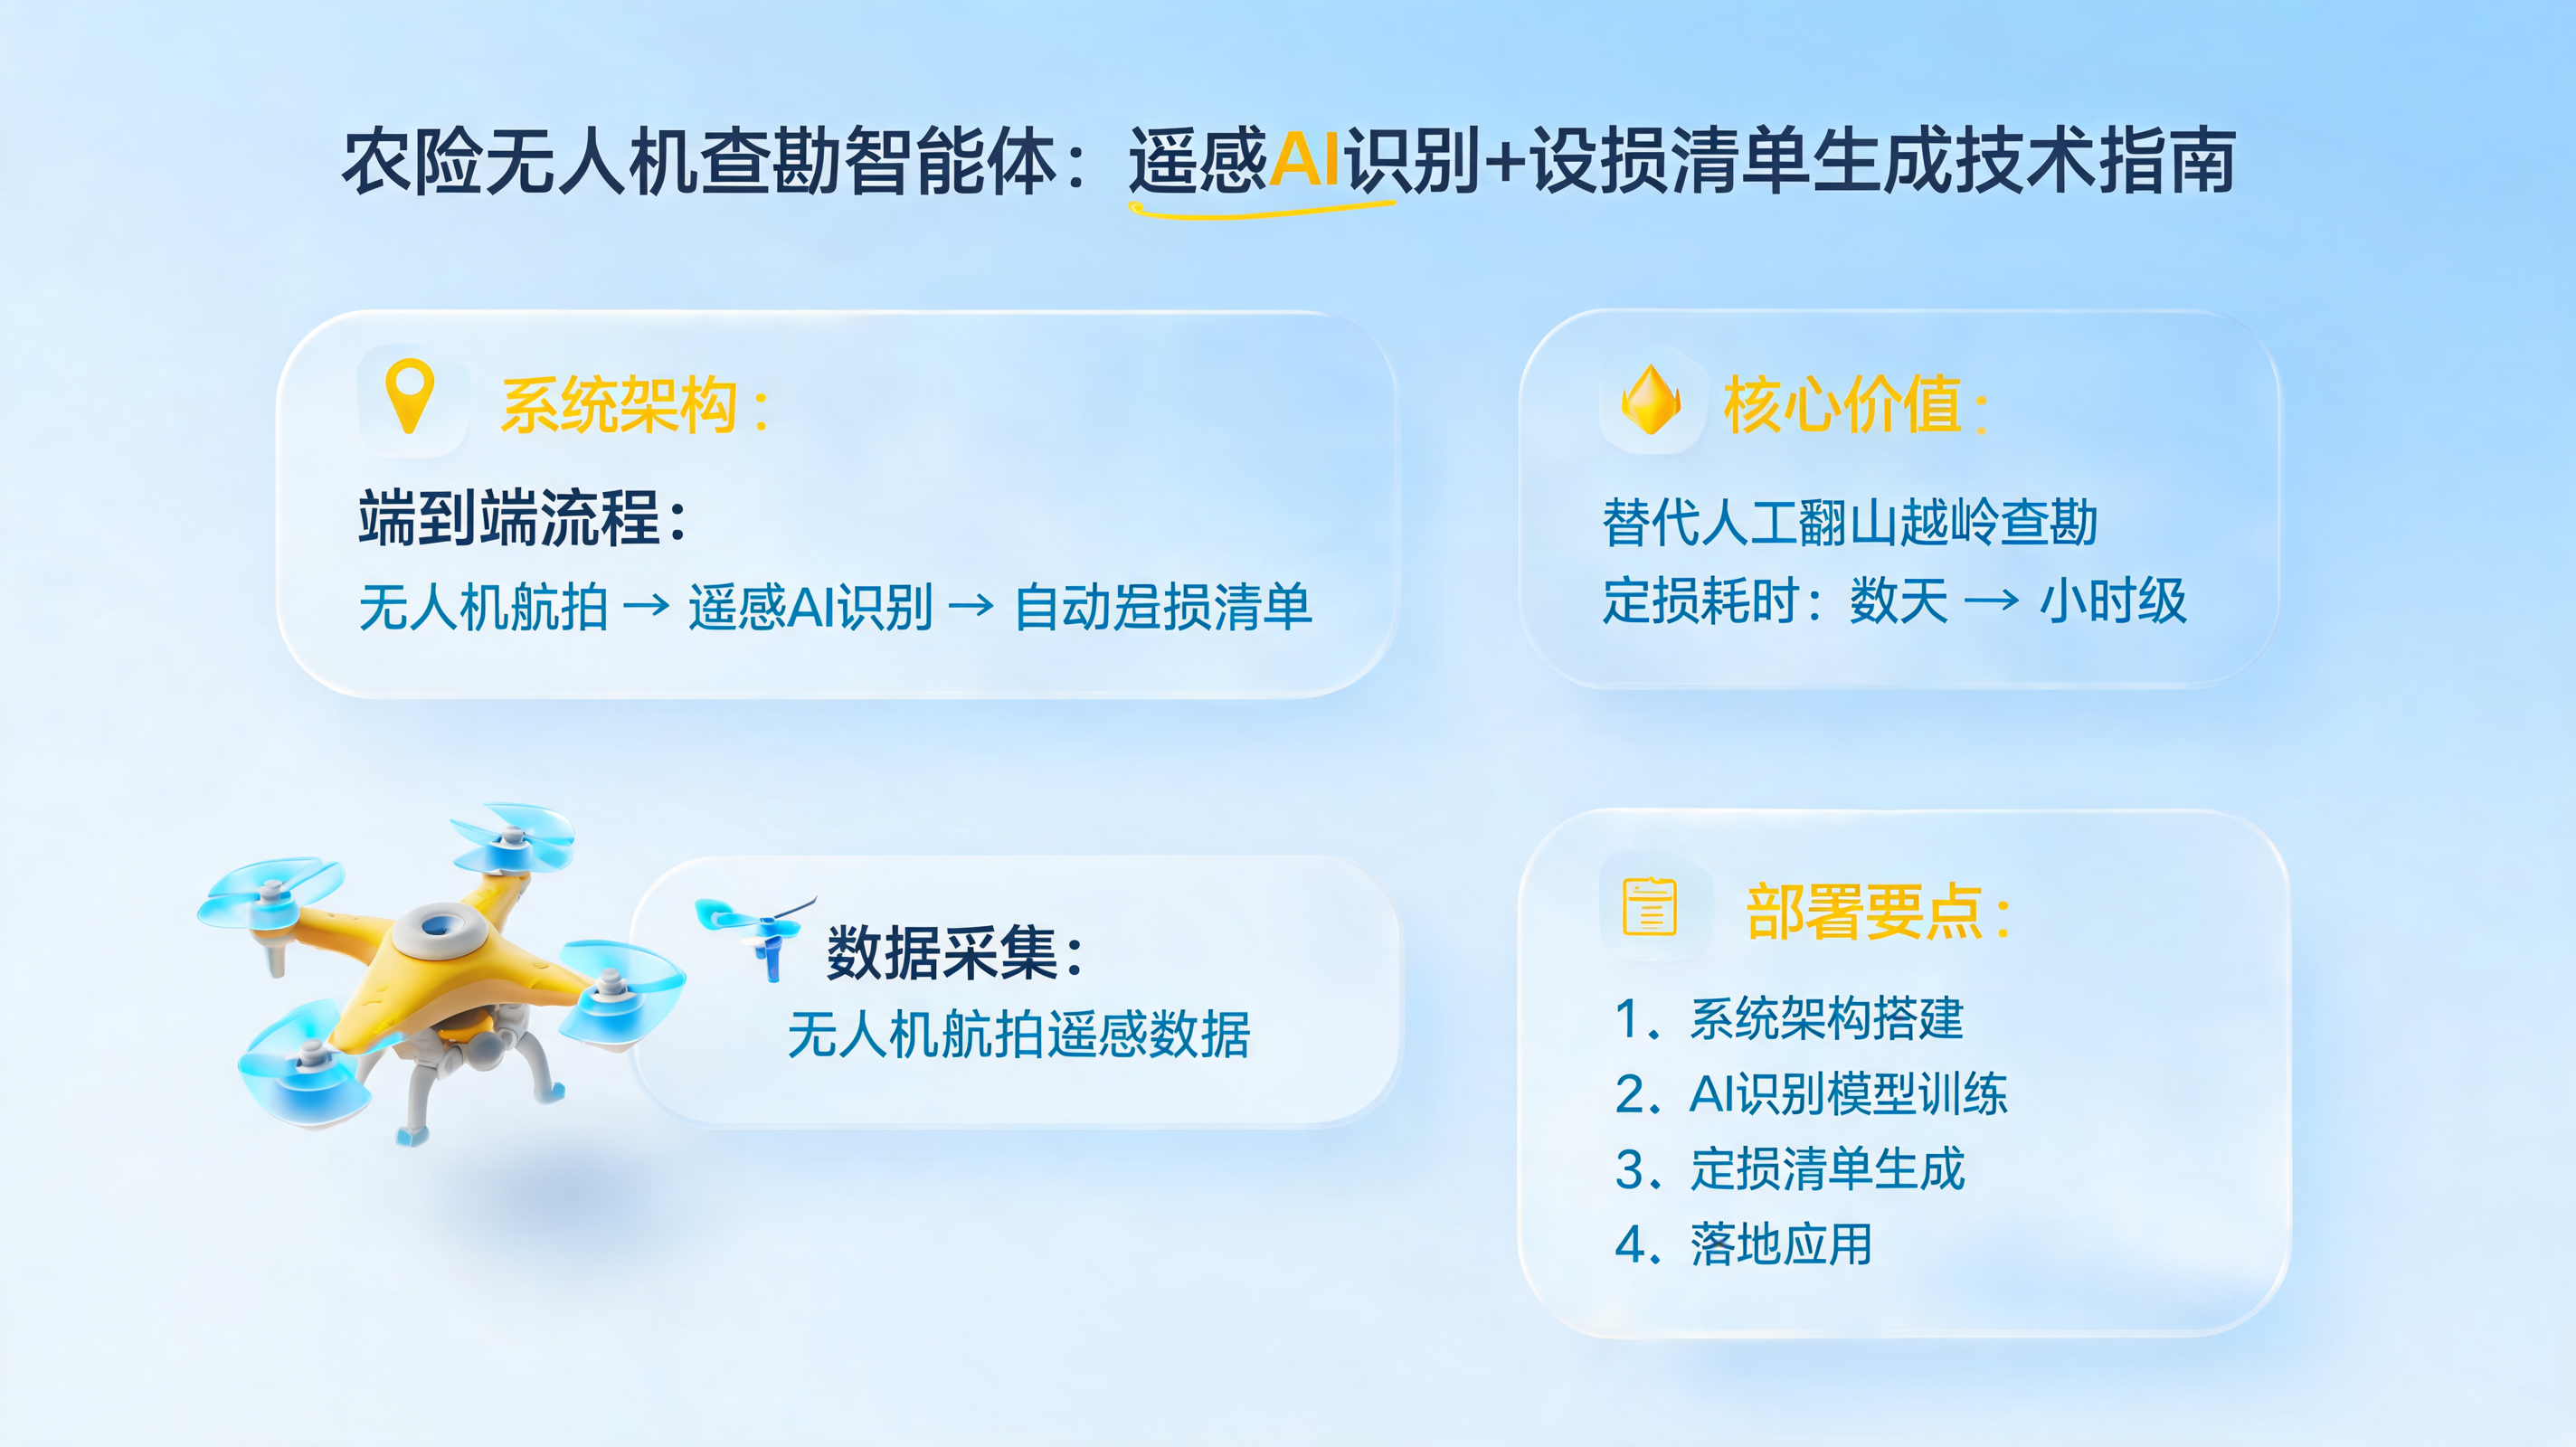
一、系统整体架构与数据流
智能体由四个模块组成:飞行控制模块、影像预处理模块、遥感AI识别模块、定损清单生成模块。
数据流如下:
无人机航拍 → 影像拼接与校正 → 地块分割 → 受灾识别 → 面积统计 → 定损清单各模块之间通过消息队列(如 RabbitMQ)解耦。飞行控制模块将航拍任务写入队列,影像预处理模块消费后输出正射影像(DOM),AI识别模块读取 DOM 后输出受灾图斑,清单生成模块将图斑与保单信息关联后生成定损结果。
关键路径建议:
- 影像存储:
/data/uav/images/{task_id}/raw/ - 正射输出:
/data/uav/images/{task_id}/dom/ - 识别结果:
/data/uav/results/{task_id}/damage.geojson - 清单输出:
/data/uav/claims/{task_id}/loss_list.xlsx
二、无人机航线规划与影像采集
航线规划直接影响后续 AI 识别的精度。建议采用井字形或平行线航带,重叠率设置为航向 75%、旁向 65% 以上。
关键参数示例:
- 飞行高度:80–120 米(对应地面分辨率 2–3 厘米/像素)
- 相机:多光谱或可见光+近红外双传感器
- 起降点:以地块中心为基准,避免信号遮挡
采集完成后,使用 exiftool 检查影像的 GPS 与姿态信息是否完整:
exiftool -GPSLatitude -GPSLongitude -GimbalYawDegree /data/uav/images/task_001/raw/*.jpg若姿态数据缺失,需在预处理阶段用地面控制点(GCP)做几何校正。
三、影像预处理与地块分割
原始影像需经过拼接、正射校正、辐射校正三步,生成 DOM。常用工具为 OpenDroneMap 或 Pix4D。
拼接命令示例:
docker run --rm -v /data/uav/images/task_001:/datasets/project opendronemap/odm --project-path /datasets/project拼接完成后,用 SAM(Segment Anything Model) 或传统分水岭算法做地块分割。分割结果是一组多边形,每个多边形对应一个参保地块。分割精度要求:地块边界与保单地块的 IoU ≥ 0.85。
分割后建议做一次人工抽检,抽检比例不低于 5%。
四、遥感AI识别模型选型与训练
识别任务分两类:受灾区域检测(分类+定位)和受灾程度分级(语义分割)。
推荐方案:
- 轻量级检测:YOLOv8n 或 RT-DETR,用于识别倒伏、水淹、绝收等图斑
- 语义分割:U-Net 或 SegFormer,用于输出像素级受灾边界
- 多光谱输入:若有多光谱数据,增加 NDVI 通道作为额外输入
训练数据标注建议:
- 每类受灾至少 500 张标注图斑
- 标注格式:COCO 或 YOLO 格式
- 数据增强:随机旋转、亮度抖动、模拟云层遮挡
推理命令示例:
python infer.py --weights best.pt --source /data/uav/images/task_001/dom/ --conf 0.45 --save-geojson输出 damage.geojson 中每个图斑包含 class(受灾类型)、confidence(置信度)、area(面积,单位亩)。
五、定损清单生成逻辑
清单生成模块读取 damage.geojson,与保单数据(地块编号、作物类型、保额、免赔额)做空间关联。
关联规则:
- 图斑与地块多边形做空间相交,相交面积占比 ≥ 30% 才计入该地块
- 按受灾类型匹配赔付系数:倒伏 0.6、水淹 0.8、绝收 1.0
- 计算赔付金额:
赔付 = 相交面积 × 亩保额 × 赔付系数 - 免赔额
生成清单的伪代码:
for plot in policy_plots:
    overlap = intersect(plot.geometry, damage_geojson)
    if overlap.ratio >= 0.3:
        loss = overlap.area * plot.insured_per_mu * coef[overlap.class] - plot.deductible
        claim_list.append({...})
输出 Excel 或 CSV,字段包括:地块编号、农户姓名、受灾类型、受灾面积、赔付金额、置信度。
六、系统部署与性能调优
部署建议采用边缘+云端混合架构:
- 边缘端:无人机地面站或便携服务器,运行预处理与轻量推理
- 云端:训练与批量推理,使用 GPU 实例(如 T4 或 A10)
关键端口与路径:
- 消息队列:
5672(RabbitMQ) - 推理服务:
8000(FastAPI) - 清单下载:
/api/v1/claims/{task_id}/download
性能调优要点:
- 推理批大小设为 4–8,平衡显存与吞吐
- 使用 TensorRT 加速,推理速度可提升 2–3 倍
- 对 DOM 做切片推理(如 1024×1024 滑窗),避免大图直接缩放导致小目标丢失
七、精度验证与常见问题
上线前需做精度验证:
- 识别精度:mAP@0.5 ≥ 0.85
- 面积误差:与人工实测相比,误差 ≤ 10%
- 清单一致性:赔付金额与人工核算偏差 ≤ 5%
常见问题与处理:
- 影像色差大:做直方图匹配或辐射归一化
- 小地块漏检:降低置信度阈值至 0.35,并增加滑窗重叠
- GPS 漂移:引入 GCP 做二次校正
- 清单金额异常:检查保单亩保额与赔付系数是否匹配
建议每次飞行任务后保留原始影像与识别结果,用于后续模型迭代。

.png)